ROBOMIC XERO
 

Arduinoでロボゼロのサーボを動かしてみよう!
【目次】

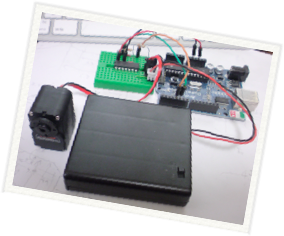
  1. 1.PWM用テストボードを作ってみた

  2. 2.コマンド方式でサーボを動かしてみた

    1. ◦パケットについて

    2. ◦トルクON/OFF、回転の為のパケット

  3. 3.パケット生成アプリ(RSxPacketUtil)の使い方

  4. 4.通信速度を変えてみた

    1. ◦通信速度変更のパケット

    2. ◦ROM書込みとサーボのリスタートについて

  5. 5.回転速度を指定して回転させてみた

    1. ◦回転角度や速度の設定

    2. ◦チェックサムの計算

  6. 6.サーボの状態を取得する為の回路について

    1. ◦情報要求のパケットとリターンパケットについて

    2. ◦半2重の回路について

  7. 7.サーボの状態を取得してみた

    1. ◦モデル番号、現在の電圧などの値を取得してみた

  8. 8.RS30xコントロール用Arduinoシールド作ってみた

  9. 9.サーボのIDを変更してみた

    1. ◦サーボIDの変更とROMへの書込みについて

    2. ◦通信速度変更スケッチの改良版

  10. 10.2つ以上のサーボを同時に動かしてみた

    1. ◦ロングパケットについて

  11. 11.USB-TTLコンバータで直接コントロールしてみた


(更新 2011/4/22 まだまだ継続中!)

Micono Utilitiesを応援して下さい